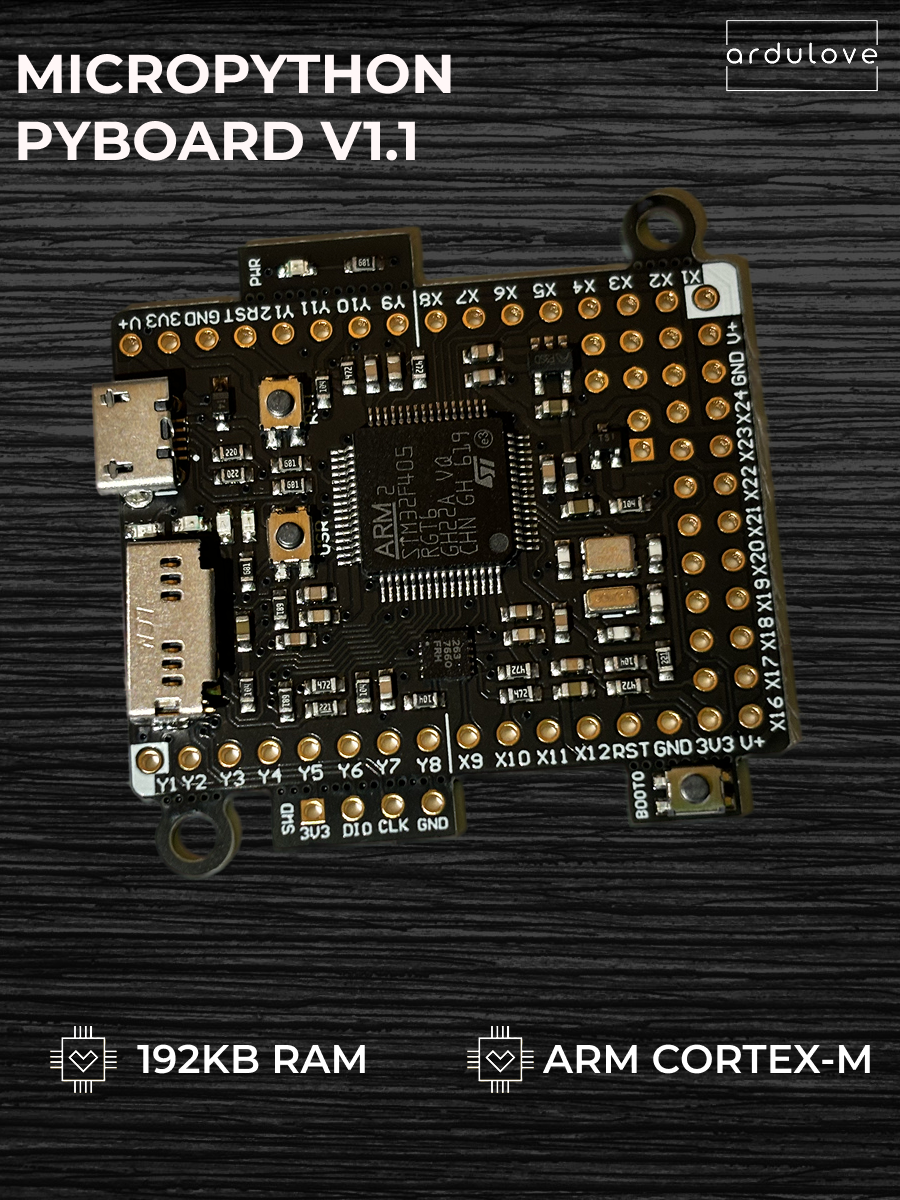
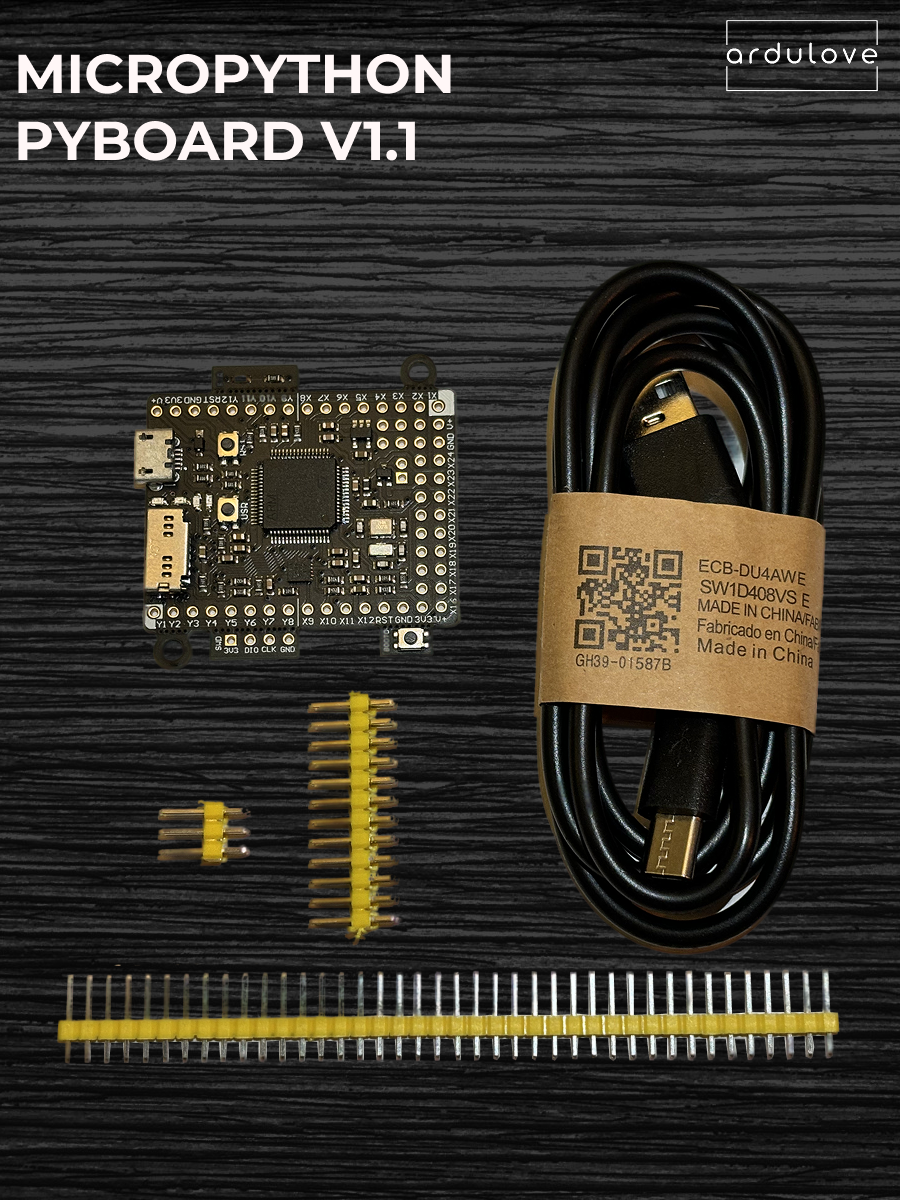
Pyboard — эталонное железо проекта MicroPython, то есть та самая плата, под которую MicroPython изначально и разрабатывался. Здесь Python живёт не в эмуляторе и не в надстройке: интерпретатор прошит в микроконтроллер, и вы работаете с портами, таймерами и датчиками напрямую из кода.
Работа без тулчейна и программатора Подключите плату к компьютеру micro-USB кабелем — и она появится в системе как флеш-накопитель и как последовательный порт. На накопителе лежат файлы boot.py и main.py: отредактируйте их в любом текстовом редакторе, сохраните, нажмите RST — код запущен. Параллельно доступна интерактивная консоль REPL: можно на ходу зажечь светодиод, прочитать датчик или проверить формулу, не перепрошивая плату. Windows, macOS и Linux поддерживаются без установки драйверов и SDK.
Серьёзная начинка
- Микроконтроллер STM32F405RG, ядро ARM Cortex-M4F, 168 МГц, аппаратная плавающая запятая
- 1024 КБ встроенной flash-памяти и 192 КБ RAM — с запасом для интерпретатора и вашего кода
- Слот microSD: хранение логов, конфигураций, звуков и больших скриптов
- 3-осевой акселерометр MMA7660 прямо на плате — наклон и движение считываются в две строки кода
- Часы реального времени с возможностью резервного питания от батарейки
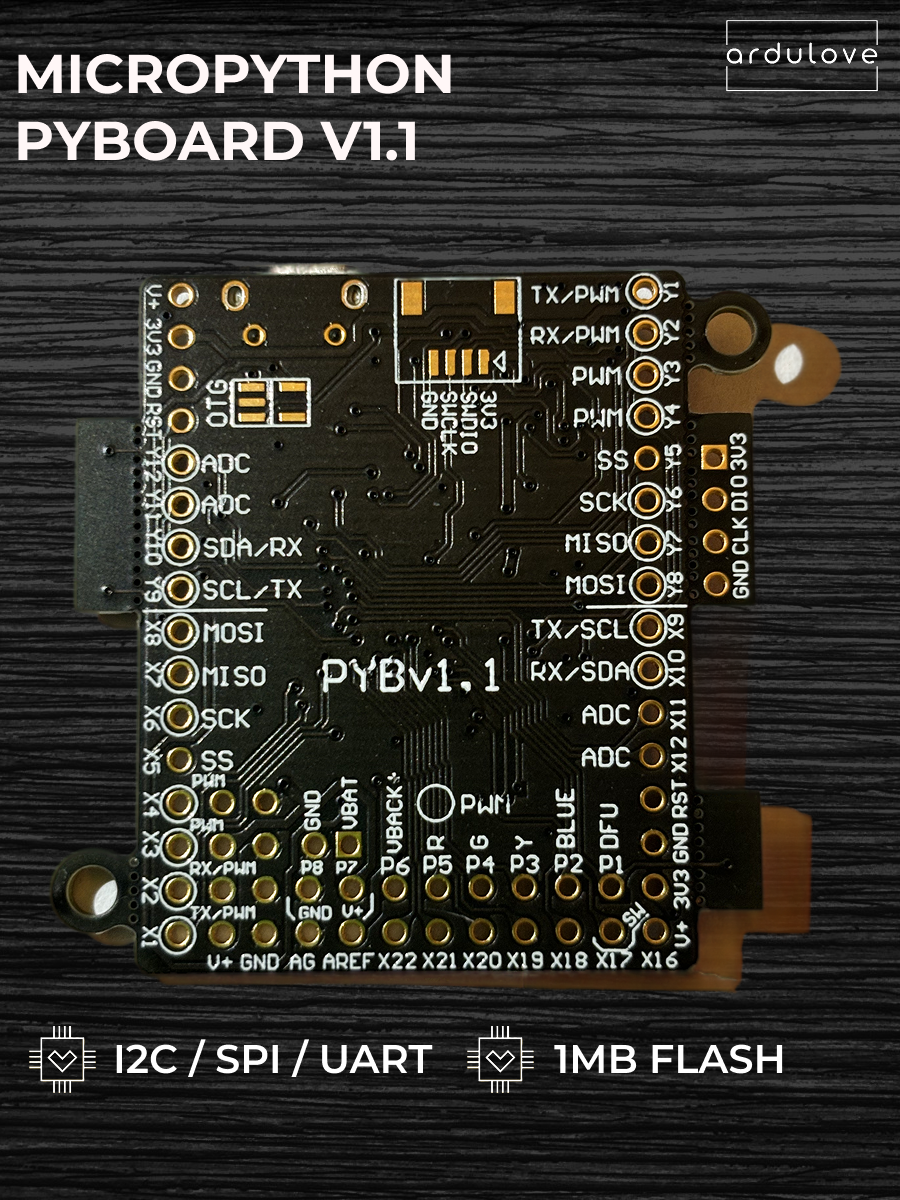
- 30 линий ввода-вывода: 24 по краям платы и 5 в нижнем ряду, плюс выводы кнопки и светодиодов
- 3 АЦП 12 бит на 16 выводах, 4 из них с экранированной аналоговой землёй
- 2 ЦАП 12 бит на выводах X5 и X6 — генерация звука и аналоговых сигналов без внешних микросхем
- 20 выводов с ШИМ, 13 независимых таймеров, 5× UART, 2× SPI, 2× I²C, 2× CAN
- 4 светодиода (красный, зелёный, жёлтый, синий), кнопки USR и RST
- 4 порта для подключения хобби-сервоприводов
- Питание от USB, от V+ или от аккумулятора: вход 3,6–16 В, встроенный LDO 3,3 В до 250 мА
- DFU-загрузчик в ROM — прошивка обновляется по USB, программатор не нужен
- Размеры около 33×43×4 мм, вес ~6 г ()
Что на ней собирают
Датчики и логгеры с записью на microSD, измерительные приборы с усреднением и фильтрацией, генераторы сигналов и простые синтезаторы через ЦАП, контроллеры сервоприводов и роботов, детекторы наклона и падения на встроенном акселерометре, учебные стенды для школ и вузов, прототипы устройств, где логику нужно менять быстро и без пересборки прошивки.
Кому подойдёт
Разработчикам на Python, которым нужно железо без погружения в C и HAL. Преподавателям и студентам: один язык от компьютера до микроконтроллера, порог входа минимальный. Инженерам-прототипировщикам: плата с аппаратным FPU и 13 таймерами тянет реальные задачи, а не только «мигание светодиодом».
Экономия времени: цикл «правка — запуск» здесь занимает секунды, потому что нет компиляции и загрузки прошивки. На отладке алгоритма это экономит часы.
Характеристики
| Параметр | Значение |
|---|---|
| Микроконтроллер | STM32F405RGT6, Cortex-M4F |
| Тактовая частота | до 168 МГц, аппаратный FPU |
| Память | 1024 КБ flash, 192 КБ RAM |
| Накопитель | слот microSD (SD и SDHC) |
| Датчики на борту | акселерометр MMA7660, RTC 32 кГц |
| GPIO | 30 линий, 20 с ШИМ |
| АЦП / ЦАП | 3× 12 бит (16 выводов) / 2× 12 бит (X5, X6) |
| Интерфейсы | 5× UART, 2× SPI, 2× I²C, 2× CAN, USB OTG |
| Индикация и кнопки | 4 светодиода, USR + RST |
| Питание | USB, V+ или VBAT: 3,6–16 В; LDO 3,3 В до 250 мА |
| Потребление | ~56 мА на 168 МГц, ~21 мА на 48 МГц |
| Размеры и вес | ~33×43×4 мм, ~6 г |
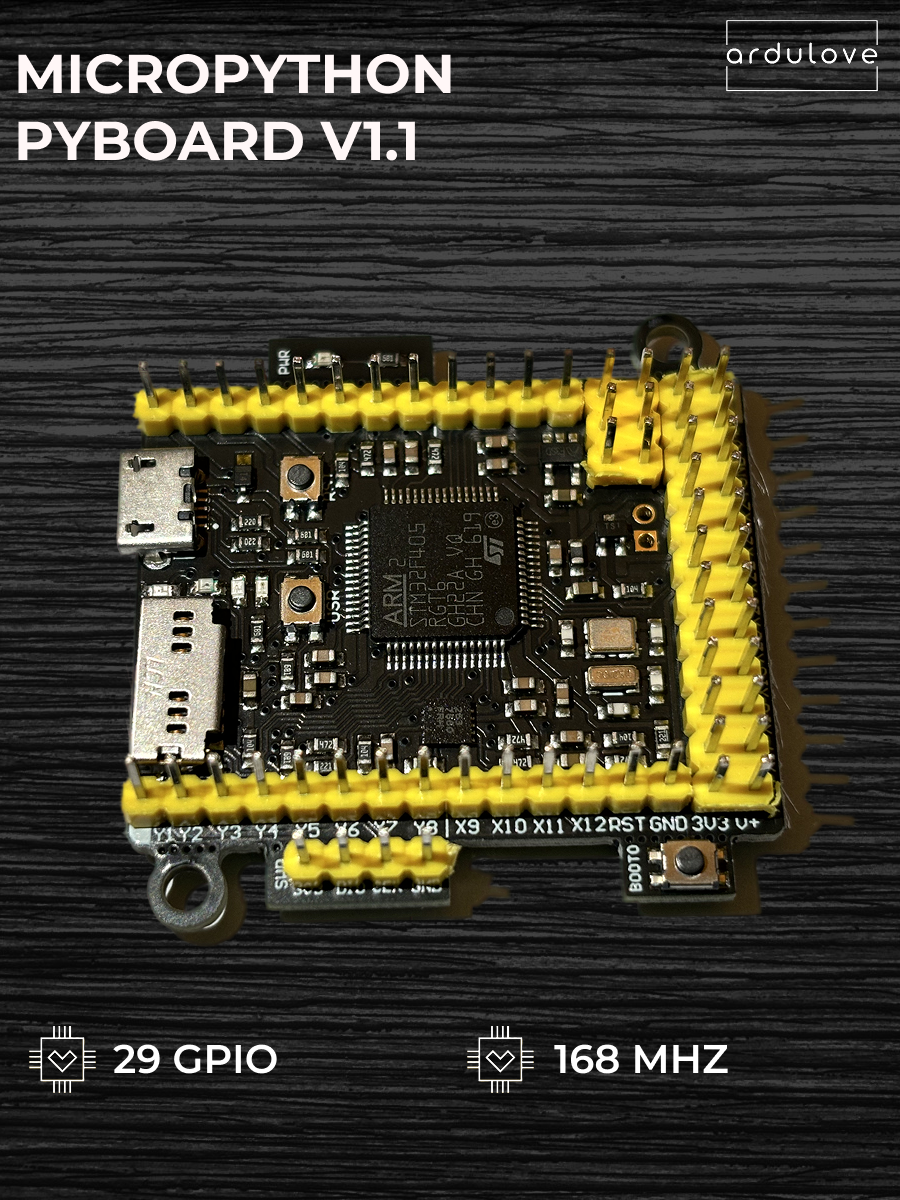
Важно: логические уровни 3,3 В — для 5-вольтовых сигналов используйте преобразователь уровней. Версия с распаянными гребёнками (PYBv1.1H) удобнее для breadboard, версия без гребёнок — для впаивания в свою плату.
Пример кода для взаимодействия с акселерометром
import pyb

led = pyb.LED(4)          # синий светодиод
accel = pyb.Accel()       # встроенный акселерометр

while True:
    x = accel.x()         # наклон по оси X
    led.intensity(min(abs(x) * 8, 255))
    pyb.delay(50)
Две строки инициализации и рабочий проект — без библиотек, регистров и компиляции.
FAQ
- Нужно ли знать C? Нет. Прошивка с интерпретатором Python уже установлена, вы пишете только на Python.
- Чем отличается от ESP32 с MicroPython? У Pyboard нет Wi-Fi и Bluetooth, зато есть аппаратный FPU, 13 таймеров, 2 ЦАП, CAN и предсказуемая работа в реальном времени. Это «промышленная» плата, а не IoT-модуль.
- Как загружать программы? Плата монтируется как флешка: сохраняете
main.pyи нажимаете RST. Также работает REPL через последовательный порт. - Есть ли Wi-Fi? Нет, беспроводных интерфейсов на борту нет. При необходимости подключается внешний модуль по UART или SPI.
- Можно ли питать от аккумулятора? Да, вход V+/VBAT рассчитан на 3,6–16 В, на плате есть площадки под JST-разъём.
- Работает ли с датчиками для Arduino? Да, при совпадении логики 3,3 В: I²C, SPI, UART и аналоговые датчики подключаются напрямую.
- Чем v1.1 отличается от v1.0? Кварц 12 МГц вместо 8 МГц, другой LDO, кремниевый диод по USB VBUS и площадки под батарейный разъём с защитным транзистором ().